

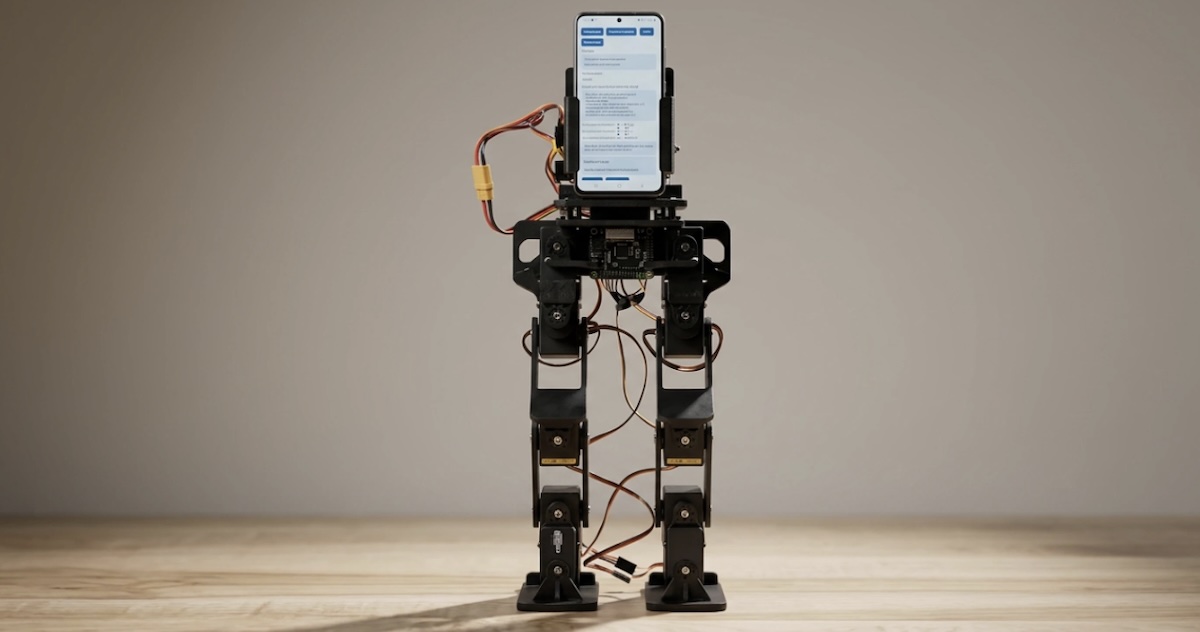
人形機器人動輒上萬美元的硬體門檻令人卻步,但抽屜裡閒置的舊智慧型手機,能否直接化身雙足動態平衡的核心運算大腦?
加州大學洛杉磯分校(UCLA)機器人與機構實驗室(RoMeLa)於 arXiv 正式發表開源專案「PhoneBot」。團隊以約 400 美元硬體成本結合 13 組伺服馬達,將舊手機處理器、鏡頭與感測器化為運算中樞,成功實現自主行走、視線追蹤與倒地站立,大幅壓低人形研發門檻。
13組伺服馬達解耦架構,舊手機接管視覺與姿態運算
傳統小型人形機器人往往需要額外採購獨立相機模組、慣性測量單元(IMU)與嵌入式處理板,繁複的線路與高昂零組件讓預算有限的學術機構難以負擔。PhoneBot 則改採逆向思維,直接挪用智慧型手機現成的強大硬體。
PhoneBot 機身高度約 48.3 公分,包含手機與電池的總重僅 1.8 公斤。全機搭載 13 顆平價伺服馬達,雙腿各分配 6 顆關節馬達,軀幹則配置 1 顆水平旋轉馬達。這項額外關節設計,讓機器人不必頻繁挪動雙腳,便能單獨轉動上半身與相機鏡頭追蹤目標。
置於胸膛的手機負責全域感知,透過內建相機辨識人物,並以內部 IMU 即時量測傾斜角度與加速度。特別的是,手機並未直接拉線驅動馬達,而是透過 Wi-Fi 將運動控制訊號傳送至機身內的小型電腦進行分配,保留了彈性抽換手機型號的硬體解耦優勢。

強化學習導入鏡像物理限制,擺脫左右步態失衡缺陷
要讓雙足結構在有限馬達扭力下維持平衡並非易事。研究團隊捨棄了實體機台反覆試錯的傳統做法,改在虛擬模擬環境中利用強化學習(Reinforcement Learning)建立步態控制模型。
為了避免虛擬環境動作移植到現實世界時產生脫節,團隊在演算法中提前限制真實馬達的扭矩上限、運作速度與齒輪餘隙。若虛擬機器人出現拖步、不協調或失衡便給予懲罰,唯有交替邁步平穩前進才能獲得獎勵,使動態步態高度契合實體硬體耐受度。
初期訓練時,模型曾出現嚴重的左腳在前、右腿過載等非對稱步態缺陷。研究團隊隨後在訓練資料集導入左右反轉的鏡像樣本(Mirroring Data),成功讓神經網路學會對稱受力,大幅縮短模擬學習時間,並讓實體機器人順利完成倒地爬起等高難度動作。
舊款安卓機流暢運行,平價開源平台縮減萬元研發代價
團隊實際測試了 2017 年問世的 Honor 9,以及近期推出的 Moto G 2025、三星 Galaxy A16 5G 與 Moto G 2024 等入門機型。結果證實即使是數年前的舊晶片,也足以在裝置端順暢執行行走控制、姿態感知與視覺運算。
PhoneBot 扣除手機後的造價約為 400 美元(約合新台幣 1.3 萬元),相較於市面上小型研究級人形機器人動輒 3,500 至 13,800 美元(約合新台幣 11 萬至 45 萬元)的定價極具優勢。不過目前它缺乏雙臂無法搬運物件,且運算仍受限於平坦地形。
研究團隊目前正著手開發輕量化手臂與非平整地形行走演算法,並規劃未來直接在手機端部署輕量化大型語言模型(LLM),減少對外接筆記型電腦的依賴。PhoneBot 將維持開源研究平台定位,為資源有限的自造者與學校提供低成本實驗基石。
- 延伸閱讀:榮耀 MWC 2026 發表 Robot Phone 與 Magic V6,全面布局 AI 與人形機器人
- 延伸閱讀:人形機器人市場成長中,中國品牌市占率最高,特斯拉躋身前五大 OEM
- 延伸閱讀:賓士將 AI 與人形機器人導入產線,未來將推廣至全球生產基地


請注意!留言要自負法律責任,相關案例層出不窮,請慎重發文!